Fecha de recibido: 16/05/2025
Fecha de aceptado: 11/08/2026
Fecha de publicado: 14/08/2026
Introducción
La topografía constituye un pilar básico de la ingeniería civil, en la medida en que suministra la información espacial del terreno que resulta necesaria para la planificación, diseño, construcción y control de las obras de infraestructuras. En este sentido la precisión alcanzada durante un levantamiento topográfico determina la confiabilidad de los puntos de control establecidos en el terreno y, en consecuencia, la calidad de los planos y modelos cartográficos utilizados para la toma de decisiones técnicas (Cano-Jódar et al., 2018).
En la práctica profesional, el ingeniero civil requiere determinar con total exactitud la posición relativa de puntos sobre la superficie terrestre. Da Silva (2016), define que estas actividades forman parte de los procesos cotidianos relacionados con proyectos de urbanización, obras viales, catastros, replanteos y control de construcciones, donde la selección del método de posicionamiento influye directamente en la calidad de los resultados obtenidos.
En el contexto del crecimiento urbano, el cantón Jipijapa ha incrementado la necesidad de disponer de información geoespacial que facilite la planificación territorial, regulación predial y la ejecución de proyectos. Esta realidad según Baque Solis et al., (2022) exige la utilización de tecnologías de posicionamiento que garanticen un equilibrio entre precisión técnica, eficiencia operativa y costos de implementación, especialmente en proyectos de pequeña y mediana escala.
Por otro lado, existe un evidente vacío de conocimiento en la caracterización estadística del error posicional específico dentro de la geografía del cantón Jipijapa (Peralta Delgado et al., 2025). La escasez de datos comparativos de tipo local impide que podamos establecer con rigor matemático si las diferencias técnicas entre los GPS de navegación y el sistema GNSS RTK se justifican, ya de forma inequívoca, en la inversión económica que requiere su aplicación cuando de proyectos de pequeña y mediana escala se trata.
Tecnologías de posicionamiento
La tecnología satelital ha realizado grandes progresos en los procedimientos de la topografía moderna. En la actualidad los sistemas de posicionamiento global permiten determinar coordenadas geográficas con rapidez y reducen considerablemente el tiempo requerido para la ejecución de levantamientos en campo (Vargas Caba & García Flores, 2024).
Entre las tecnologías más comunes se encuentra el Sistema de Posicionamiento Global (GPS) que se estaba elaborando para aplicaciones de navegación o localización. Según Lee (2009), este sistema determina la posición de un receptor mediante señales emitidas por una constelación de satélites que proporciona cobertura continua a escala mundial, en condiciones normales de operación, un receptor GPS de navegación ofrece precisiones del orden de algunos metros, suficientes para actividades de orientación, inventarios y aplicaciones donde no se requiere alta exactitud.
Por otro lado, los sistemas Global Navigation Satellite System en modalidad Real Time Kinematic (GNSS RTK) representan una evolución de esta tecnología al incorporar correcciones diferenciales transmitidas en tiempo real desde una estación base hacia un receptor móvil. En este sentido Ochin (2021), menciona que este procedimiento permite eliminar gran parte de los errores inherentes a las observaciones satelitales y alcanzar precisiones del orden de centímetros, utilizando como referencia sistemas geodésicos globales como el WGS84. El funcionamiento del RTK se basa en la interacción simultánea entre un receptor base, ubicado sobre coordenadas conocidas, y un receptor móvil encargado de determinar la posición de los puntos levantados en tiempo real (Baque Solis et al., 2022).
Las evidencias científicas demuestran que los receptores GNSS de bajo costo han ampliado significativamente sus posibilidades de aplicación en la ingeniería civil. Estudios realizados por (Hamza et al., 2021; Hohensinn et al., 2022), con dispositivos basados en el chip GNSS ZED-F9P demostraron que estos equipos pueden detectar desplazamientos milimétricos en posicionamiento relativo y desplazamientos del orden de 20 mm en posicionamiento absoluto, mostrando un desempeño adecuado para aplicaciones de monitoreo geodésico y proyectos donde el costo representa un factor determinante. Sin embargo, quedan todavía los instrumentos geodésicos profesionales, que también permiten mayores niveles de precisión y precisión en las observaciones y, por ende, estos estudios indican que el rendimiento de estos sistemas es dependiente de las especificaciones del receptor y de las condiciones del entorno en el que se enmarcan las medidas, por lo que es necesario analizar su funcionamiento dentro de escenarios urbanos particulares.
El efecto del entorno
Las tecnologías GNSS han alcanzado altos niveles de precisión, no obstante, Zhao et al., (2021) menciona que su desempeño depende en gran medida de las condiciones del entorno donde se realizan las observaciones, es decir que, en áreas urbanas es frecuente la presencia del denominado “cañón urbano”, caracterizado por edificios altos, estructuras metálicas y abundante vegetación que limitan la visibilidad directa hacia los satélites.
Uno de los principales fenómenos que afecta la calidad del posicionamiento es el efecto multitrayecto (multipath), el cual ocurre cuando las señales satelitales, además de llegar directamente al receptor, son reflejadas por superficies como fachadas, estructuras metálicas o pavimentos. Como consecuencia, las ondas recorren diferentes trayectorias y llegan con distintos retardos y niveles de atenuación, introduciendo errores en el cálculo de las coordenadas (Guzmán Serrano, 2024).
Asimismo, Puentes et al. (2019), coincide que los elementos como edificios, árboles y otras obstrucciones físicas pueden bloquear parcial o totalmente la línea de visión entre el receptor y los satélites, disminuyendo el número de señales disponibles y reduciendo la calidad de la solución de posicionamiento. Estos efectos afectan tanto a los receptores GPS convencionales como a los equipos GNSS RTK; sin embargo, su impacto es mayor en entornos donde la visibilidad del cielo es limitada y las reflexiones de la señal son frecuentes (Boquet et al., 2026). En consecuencia, la precisión obtenida en un levantamiento no depende únicamente de las características del equipo utilizado, sino también de las condiciones físicas presentes en el sitio de observación.
Objetivo del estudio
El objetivo de este artículo es comparar de manera cuantitativa la precisión posicional entre el GPS de navegación y el sistema GNSS RTK mediante levantamientos simultáneos de puntos de control en la zona urbana del cantón Jipijapa. Por ello, se buscará determinar las diferencias significativas en las coordenadas registradas aplicando métricas de Error Cuadrático Medio (RMSE), desviación estándar y la prueba T-Student. De esta manera, la investigación ofertará un marco de referencia técnico local, que además ayudará en las decisiones del instrumental más adecuado para cada requerimiento de exactitud.
Materiales y métodos
Tipo y alcance de la investigación
La presente investigación tuvo un enfoque cuantitativo por cuanto estuvo sustentada en el análisis y recolección de datos numéricos procedentes de medidas de coordenadas geográficas mediante los resultados obtenidos de la medición realizadas con equipos de posicionamiento por satélites. La investigación tuvo un alcance descriptivo y comparativo. Según Delgado-Hito & Romero-García (2021), el alcance descriptivo permite describir y delimitar el fenómeno sobre la que se investiga mediante la observación sistemática de sus principales atributos. En este sentido, la investigación describió el comportamiento de la precisión posicional de un receptor GPS de navegación y de un equipo GNSS RTK dependiendo de las condiciones de observación. Complementariamente, el alcance comparativo permitió analizar las diferencias en la precisión obtenida entre ambas tecnologías, identificando las variaciones en su desempeño en levantamientos urbanos mixtos.
Asimismo, coincidiendo con los diseños de investigación propuesto por Rodríguez & Mendivelso (2018), la investigación fue de corte transversal, debido a las mediciones se efectuaron durante un único período de levantamiento, sin realizar seguimiento temporal de los puntos observados.
El diseño metodológico permitió evaluar el efecto que ejercen las condiciones del entorno urbano sobre la precisión planimétrica y altimétrica de ambos sistemas de posicionamiento.
Área de estudio, población y muestra
El estudio se desarrolló en la ciudadela 3 de mayo zona urbana del cantón Jipijapa, provincia de Manabí, Ecuador, caracterizada por presentar sectores con diferentes grados de obstrucción de la visibilidad hacia los satélites con los cuales funcionan los equipos GNSS, producto de edificaciones, vegetación y otros elementos urbanos.
La población de estudio estuvo constituida por los posibles puntos susceptibles de levantamiento topográfico dentro del área ya mencionada. A partir de esta población se seleccionó una muestra no probabilística por conveniencia, integrada por 15 puntos de control, elegidos en función de las condiciones físicas del entorno y de su accesibilidad para la realización de las observaciones.
Con el propósito de evaluar la influencia del entorno sobre la precisión del posicionamiento satelital, los puntos fueron distribuidos en dos grupos de estudio:
· 10 puntos ubicados en zonas de cielo abierto, correspondientes a espacios con mínima interferencia de obstáculos, tales como parques, plazas y áreas abiertas.
· 5 puntos ubicados en zonas urbanas obstaculizadas, caracterizadas por calles estrechas, edificaciones de varios niveles y presencia de árboles u otras estructuras capaces de afectar la recepción de las señales satelitales.
En cada punto de control se realizaron observaciones utilizando ambos equipos de posicionamiento bajo las mismas condiciones operativas, garantizando que las comparaciones efectuadas correspondieran a un mismo sitio geográfico.
Instrumentos y equipos
Para la adquisición de las coordenadas geográficas se emplearon dos tecnologías de posicionamiento satelital con diferentes niveles de precisión.
Como equipo de referencia se utilizó un receptor GNSS RTK, configurado para trabajar mediante correcciones diferenciales en tiempo real sobre el sistema geodésico mundial WGS84. El conjunto de dispositivos aportó unas coordenadas con precisión centimétrica las cuales se tomaron como los valores referenciales que se utilizaban para contrastar la precisión de la posición. Como sistema de comparación se utilizó la aplicación Mobile Topographer Pro instalada en un smartphone Samsung Galaxy A15 usando la versión de sistema operativo Android. Esta aplicación emplea el receptor GNSS interno del dispositivo para determinar coordenadas geográficas, alcanzando precisiones métricas que dependen de las condiciones de recepción satelital y del entorno de observación.
La información captada durante los trabajos de campo fue anotada utilizando una Matriz de Control Topográfico elaborada para la investigación. Este instrumento permitió capturar ordenada y sistemáticamente la información captada por ambas matrices en cada uno de los puntos de control elegidos. La matriz estuvo dividida en cuatro dimensiones:
· Identificación y contexto del punto: número de punto, fecha, hora del levantamiento y tipo de entorno (abierto u obstaculizado).
· Coordenadas de control (GNSS RTK): coordenadas Norte (Y), Este (X) y Elevación (Z).
· Coordenadas de evaluación (GPS de navegación): coordenadas Norte (Y), Este (X) y Elevación (Z).
· Diferencias de posicionamiento: error en Norte (ΔN), error en Este (ΔE) y error en Elevación (ΔZ), calculados posteriormente durante el procesamiento de los datos.
La utilización de esta matriz permitió garantizar la uniformidad del registro de información y facilitar el análisis comparativo entre ambas tecnologías de posicionamiento.
Tabla 1. Tabla de Instrumentos Utilizados
|
Equipo |
Marca / Modelo |
Método de posicionamiento |
Precisión nominal |
|
GNSS RTK |
R26 V2 |
RTK con corrección diferencial |
±2 cm + 1 ppm (horizontal) |
|
Dispositivo móvil |
Samsung Galaxy A15 |
Receptor GNSS interno mediante Mobile Topographer Pro |
2–5 m (aprox., dependiendo de las condiciones de recepción) |
Durante el trabajo de campo se registró la información mediante una Matriz de Control Topográfico, diseñada para recopilar de forma sistemática las variables necesarias para el análisis posterior. La matriz incluyó, como mínimo, los siguientes campos:
Tabla 2. Ejemplo de tabla de control topográfico durante el levantamiento
|
Punto |
Tipo de Entorno |
Coordenada Norte |
Coordenada Este |
Cota |
|
|
|
|
|
|
Procedimiento y análisis de datos
El levantamiento topográfico se realizó ocupando consecutivamente cada uno de los quince puntos de control previamente establecidos dentro del área de estudio. En cada punto se efectuó inicialmente la observación mediante el receptor GNSS RTK, obteniendo las coordenadas Norte (Y), Este (X) y Elevación (Z) con precisión centimétrica. Inmediatamente después, sin modificar la posición del observador, se registraron las coordenadas del mismo punto utilizando la aplicación Mobile Topographer Pro instalada en el dispositivo móvil, procurando mantener condiciones similares de observación y minimizar posibles variaciones ocasionadas por el tiempo de medición.
Durante el trabajo de campo se registró para cada observación el tipo de entorno (abierto u obstaculizado), la fecha, la hora y las condiciones generales del sitio, con el propósito de facilitar la interpretación posterior de los resultados y evaluar la posible influencia de las obstrucciones presentes sobre la precisión del posicionamiento satelital. Una vez finalizado el trabajo de campo, la información obtenida fue organizada y tabulada en Microsoft Excel, donde se verificó la consistencia de los registros y se preparó la base de datos para el análisis estadístico.
La comparación entre ambos equipos se efectuó tomando como referencia las coordenadas obtenidas mediante el sistema GNSS RTK, considerado como el patrón de mayor precisión. Siguiendo el procedimiento descrito por Cabrera y Velero (2015), para cada punto de control se calcularon las diferencias entre las coordenadas obtenidas con el GPS de navegación y las registradas por el receptor GNSS RTK, determinándose las componentes del error en Norte (ΔN), Este (ΔE) y Elevación (ΔZ).
Posteriormente, el error planimétrico fue calculado mediante la distancia euclidiana entre las coordenadas horizontales registradas por ambos equipos, mientras que el error altimétrico se obtuvo mediante la diferencia absoluta entre las elevaciones correspondientes.
Ecuación 1. Error Planimétrico
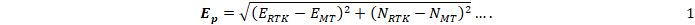
La cual puede expresarse como:
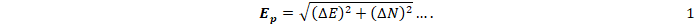
De igual manera, el error altimétrico se obtuvo mediante la diferencia absoluta entre las cotas registradas por ambos quipos de medición:
Ecuación 2. Error Altimétrico

Finalmente, para evaluar el comportamiento de ambas tecnologías de posicionamiento se calcularon medidas de estadística descriptiva, entre ellas el promedio, el valor mínimo, el valor máximo y la desviación estándar de los errores obtenidos en cada tipo de entorno. Adicionalmente, se determinó el Error Cuadrático Medio (RMSE) como indicador global de la precisión alcanzada por el GPS de navegación con respecto al sistema GNSS RTK. Con el propósito de identificar diferencias estadísticamente significativas entre las mediciones de ambos equipos, se aplicó una prueba t de Student para muestras relacionadas, utilizando un nivel de significancia de α = 0,05.
Resultados y discusión
Comparación de la precisión posicional obtenida con el GPS de navegación y el GNSS RTK
Con el propósito de evaluar la precisión posicional del GPS de navegación respecto al sistema GNSS RTK, se analizaron quince puntos de control distribuidos en el área urbana del cantón Jipijapa. Para cada punto se determinó el error planimétrico (Ep) y el error altimétrico (Eh), tomando como referencia las coordenadas obtenidas mediante el receptor GNSS RTK.
Tabla 3. Error planimétrico y altimétrico obtenido en los puntos de control
|
Punto |
Error planimétrico (Ep) (m) |
Error altimétrico (Eh) (m) |
|
P01 |
1.8602 |
-0.3985 |
|
P02 |
0.9466 |
1.4198 |
|
P03 |
1.0644 |
-0.6242 |
|
P04 |
1.5245 |
2.2907 |
|
P05 |
2.2934 |
1.9952 |
|
P06 |
5.7598 |
1.4925 |
|
P07 |
3.3447 |
0.9953 |
|
P08 |
1.9222 |
6.3942 |
|
P09 |
1.431 |
4.5255 |
|
P10 |
2.5403 |
4.2992 |
|
P11 |
2.6978 |
-0.7902 |
|
P12 |
2.3474 |
1.9324 |
|
P13 |
11.5639 |
2.9177 |
|
P14 |
3.1342 |
5.0124 |
|
P15 |
3.3113 |
4.5548 |
En los resultados se presenta un error planimétrico con variabilidad considerable entre los puntos evaluados. Los menores errores se registraron en los puntos P02 y P03, con valores inferiores a 1,10 m, mientras que el mayor error correspondió al punto P13, donde se obtuvo un error de 11,56 m. En cuanto al error altimétrico, los valores oscilaron entre −0,79 m y 6,39 m, evidenciando una mayor dispersión en la determinación de la elevación respecto a las coordenadas horizontales.
Análisis estadístico de los errores de posicionamiento
Con el objetivo de analizar el comportamiento de los errores registrados, se calcularon medidas de tendencia central y dispersión para los errores planimétricos y altimétricos.
Tabla 4. Estadísticos descriptivos de los errores de posicionamiento.
|
Estadístico |
Error planimétrico (m) |
Error altimétrico (m) |
|
Promedio |
3.05 |
2.40 |
|
Desviación estándar |
2.64 |
2.19 |
|
Valor mínimo |
0.95 |
-0.79 |
|
Valor máximo |
11.56 |
6.39 |
El error planimétrico promedio fue de 3,05 m, valor que se encuentra dentro del rango esperado para receptores GNSS de navegación utilizados mediante dispositivos móviles. Sin embargo, la desviación estándar de 2,64 m evidencia una dispersión importante entre los diferentes puntos levantados, indicando que la precisión del posicionamiento no fue uniforme durante toda la campaña de observación.
En el caso del error altimétrico, el promedio fue de 2,40 m, observándose una mayor variabilidad respecto a la componente horizontal. Esta situación coincide con el comportamiento reportado en la literatura, donde la componente vertical suele presentar menor precisión debido a la geometría de la constelación satelital y a la propagación de los errores asociados a la señal.
Comparación estadística entre ambos sistemas de posicionamiento
Con el propósito de determinar la existencia de diferencias significativas entre las mediciones realizadas mediante el GPS de navegación y el receptor GNSS RTK, se aplicó la prueba t de Student para muestras relacionadas, utilizando un nivel de significancia de α = 0,05.
Tabla 5. Resultados de la prueba t de Student
|
Variable analizada |
Valor t |
p |
|
Error planimétrico |
4.47 |
<0.001 |
|
Error altimétrico |
4.25 |
<0.001 |
Los resultados indican diferencias estadísticamente significativas entre las mediciones obtenidas mediante ambos sistemas de posicionamiento (p < 0,001), lo que evidencia que el GPS de navegación no alcanza el nivel de precisión proporcionado por el sistema GNSS RTK cuando se requiere determinar coordenadas con exactitud centimétrica.
Discusión de los resultados
Los resultados obtenidos demuestran que el sistema GNSS RTK otorga una precisión mucho más alta que la del GPS de navegación, haciendo hincapié en la necesidad de emplear equipos geodésicos en todo tipo de proyectos cuando la exactitud se debe observar como un requisito fundamental. Si bien el GPS montado en los teléfonos móviles mostró errores planimétricos de media muy inferiores a los cuatro metros, tales valores pueden ser reducidos para actividades de replanteos de obras civiles, control geométrico de estructuras o levantamientos catastrales de alta precisión.
De igual forma, se observó que la componente altimétrica mostró una dispersión más relevante en comparación con la horizontal, un comportamiento ampliamente documentado en las investigaciones del posicionamiento satelital. La determinación de la elevación depende más de la situación de geometría de los satélites que son perceptibles y de las condiciones atmosféricas, situaciones que añaden incertidumbres a las mediciones. Los resultados están en línea con los mencionados por Hamza et al. (2021), que ponen de relieve que los receptores GNSS de menor coste pueden ofrecer precisiones aceptables para aplicaciones de uso general, pero que presentan limitaciones frente a los equipos geodésicos profesionales si se requiere alta exactitud. Al mismo tiempo, también son compatibles con lo que mencionan Zhao et al. (2021) y Boquet et al. (2026), quienes precisan que las condiciones del entorno urbano, en especial éstas en cuanto a la presencia de edificaciones, vegetación y superficies reflectantes, pueden incrementar los errores del efecto multipath y de la pérdida parcial de la visibilidad satelital.
Desde la óptica de la ingeniería civil, cabe indicar que los receptores GNSS contemplados en teléfonos móviles son una alternativa válida para ayudar en las actividades de exploración previa, inventarios, localización en general de objetos o levantamientos de baja precisión, aunque para trabajos de replanteo de infraestructura, levantamientos topográficos de detalle a escala, catastros urbanos o control de obra, los sistemas GNSS RTK son el sistema más correcto por la precisión centimétrica que ofrecen. Por eso, la investigación demuestra que a la hora de optar por un sistema de posicionamiento, hay que tener en cuenta los requerimientos de precisión del proyecto y las características del medio donde van a realizarse las observaciones, de esta manera se logra un mejor aprovechamiento de los recursos económicos y técnicos.
Conclusiones
La comparación resultada entre el GPS de navegación y el sistema GNSS RTK hizo posible evidenciar las diferencias entre las precisiones posicionales en el levantamiento de los puntos de control en la zona urbana del cantón Jipijapa. Los resultados permitieron evidenciar que el GNSS RTK entrega coordenadas con niveles de precisión notablemente superiores al sistema GPS de navegación, constituyendo así el GNSS RTK el sistema más adecuado para obras de topografía que exijan niveles de precisión centimétricos y, por lo tanto, a baja confiabilidad de los datos del sistema GPS de navegación, donde el margen de error es considerablemente alto.
El sistema GPS de navegación mostró errores planimétricos y altimétricos más altos que el sistema GNSS RTK. Sin embargo, fue suficiente para actividades de reconocimiento preliminar, inventarios y levantamientos generales, donde no exigía niveles de precisión geométrica. Por lo tanto, la elección del equipo a utilizar depende de los requerimientos técnicos de cada proyecto y del nivel de precisión esperado.
De la misma forma, con los experimentos realizados se concluyó que la precisión del posicionamiento, es muy dependiente de las condiciones ambientales, ya que, por medio de edificios, la vegetación y otros agentes que limitan la visibilidad hacia los satélites aparece el efecto de errores por multitrayecto. Este comportamiento da credibilidad al hecho de tomar en cuenta las condiciones físicas del área de trabajo para decidir qué tecnología de posicionamiento utilizar.
Los indicadores estadísticos que se utilizaron, como el Error Cuadrático Medio (RMSE), la desviación típica y la prueba t de Stundent han permitido evaluar numéricamente las diferencias de ambos sistemas, en donde se realiza un proceso objetivo en el análisis de la precisión posicional en una evaluación comparativa de tecnologías GNSS.
Por último, esta investigación proporciona una guía técnica para la elección de los equipos de posicionamiento que se presentarían en proyectos de ingeniería civil que tengan lugar en escenarios urbanos como el del cantón Jipijapa. Se considera que futuras investigaciones podrán incluir un número mayor de puntos de control, incorporar otras condiciones climáticas y tener en cuenta otro tipo de receptores GNSS de bajo costo, a los fines de profundizar el conocimiento sobre su funcionamiento, así como incrementar las alternativas tecnológicas de uso de cara a aplicaciones topográficas.
Referencias
Baque Solis, J. E., Cuadrado Torres, L. M., & Palacio Paredes, B. G. (2022). Análisis comparativo topográfico sobre levantamientos altimétricos con RTK GNSS, Estación Total y Drone en Manta. Polo de Conocimiento , 12, 586–602.
Boquet, G., Vilajosana, X., & Martinez, B. (2026). Experimental Validation of Duty-Cycled RTK GNSS Positioning for Low-Power High-Precision Quasi-Static Monitoring. IEEE Transactions on Aerospace and Electronic Systems, 62, 6008–6021. https://doi.org/10.1109/TAES.2026.3662317
Cabrera, F., & Velero, C. (2015). Tipificación de error en un levantamiento planimétrico por el método de poligonal cerrada. Revista Científica Yachana. http://revistas.ulvr.edu.ec/index.php/yachana/article/view/145
Cano-Jódar, E., Sánchez-de-la-Orden, M., & Mesas-Carrascosa, J. (2018). Active geodetic network: application in topography. DYNA, 85(206), 114–120. https://doi.org/10.15446/dyna.v85n206.66427
Da Silva, I. (2016). El Futuro de la Educación en Geomática para la Ingeniería Civil. Conectando Sociedades.
Delgado-Hito, P., & Romero-García, M. (2021). Elaboración de un proyecto de investigación con metodología cualitativa. Enfermería Intensiva, 32(3), 164–169. https://doi.org/10.1016/j.enfi.2021.03.001
Guzmán Serrano, R. (2024). Módulo de Ecualizador Adaptativo para Mitigar el Efecto de la Propagación Multitrayecto para el Laboratorio Virtual de Comunicaciones comLAB [Tesis para Obtener el grado de Ingeniero en Tecnologías y Servicios en Telecomunicaciones, Universidad a Distancia de Madrid]. https://udimundus.udima.es/bitstream/handle/20.500.12226/3089/Memoria_TFG_Rub%C3%A9nGuzm%C3%A1n_definitiva.pdf?sequence=1&isAllowed=y
Hamza, V., Stopar, B., Ambrožič, T., & Sterle, O. (2021). Performance Evaluation of Low-Cost Multi-Frequency GNSS Receivers and Antennas for Displacement Detection. Applied Sciences, 11(14), 6666. https://doi.org/10.3390/app11146666
Hohensinn, R., Stauffer, R., Glaner, M. F., Herrera Pinzón, I. D., Vuadens, E., Rossi, Y., Clinton, J., & Rothacher, M. (2022). Low-Cost GNSS and Real-Time PPP: Assessing the Precision of the u-blox ZED-F9P for Kinematic Monitoring Applications. Remote Sensing, 14(20), 5100. https://doi.org/10.3390/rs14205100
Lee, J. (2009). Global Positioning/GPS. In International Encyclopedia of Human Geography (pp. 548–555). Elsevier. https://doi.org/10.1016/B978-008044910-4.00035-3
Ochin, E. (2021). Fundamentals of structural and functional organization of GNSS. In GPS and GNSS Technology in Geosciences (pp. 21–49). Elsevier. https://doi.org/10.1016/B978-0-12-818617-6.00010-X
Peralta Delgado, J. A., Cordero Garcés, M. O., Delgado Ávila, R. P., & Miller Zavala, J. H. (2025). Análisis de la Vulnerabilidad a Inundaciones en el Cantón Jipijapa, Manabí, Ecuador: Integración de Datos SIG. Revista Científica INGENIAR, 8. https://journalingeniar.org/index.php/ingeniar/article/view/292
Puentes, MichaelS., Rueda, D., Ramos, R., & Barrios, C. J. (2019). Planificación de posicionamiento satelital multiconstelación en entornos urbanos. Revista UIS Ingenierías, 18(3), 59–65. https://doi.org/10.18273/revuin.v18n3-2019006
Rodríguez, M., & Mendivelso, F. (2018). Diseño de investigación de Corte Transversal. Revista Médica Sanitas, 21(3), 141–146. https://doi.org/10.26852/01234250.20
Vargas Caba, V. J., & García Flores, G. (2024). Innovación en Topografía: cómo las nuevas tecnologías nos permiten formar parte de una nueva ciencia. Revista Técnica de La Construcción, 2. https://revistas.usfx.bo/index.php/revistatecnicaconstruccion/article/view/1745
Zhao, X., Tang, P., Song, Q., Jiang, T., Wang, Y., Tian, L., Li, W., & Zhang, J. (2021). Experimental Analysis of Multipath Effects on GNSS Positioning in Urban Canyon. 2021 IEEE 4th International Conference on Electronic Information and Communication Technology (ICEICT), 557–562. https://doi.org/10.1109/ICEICT53123.2021.9531262